Ciencia y Tecnología · Proyecto
PhoneBot: un robot humanoide de bajo coste que usa un móvil como cerebro y sensores
La plataforma abierta PhoneBot propone construir un robot que camina sobre dos piernas reutilizando la cámara, los sensores y la capacidad de cálculo de un teléfono inteligente corriente.
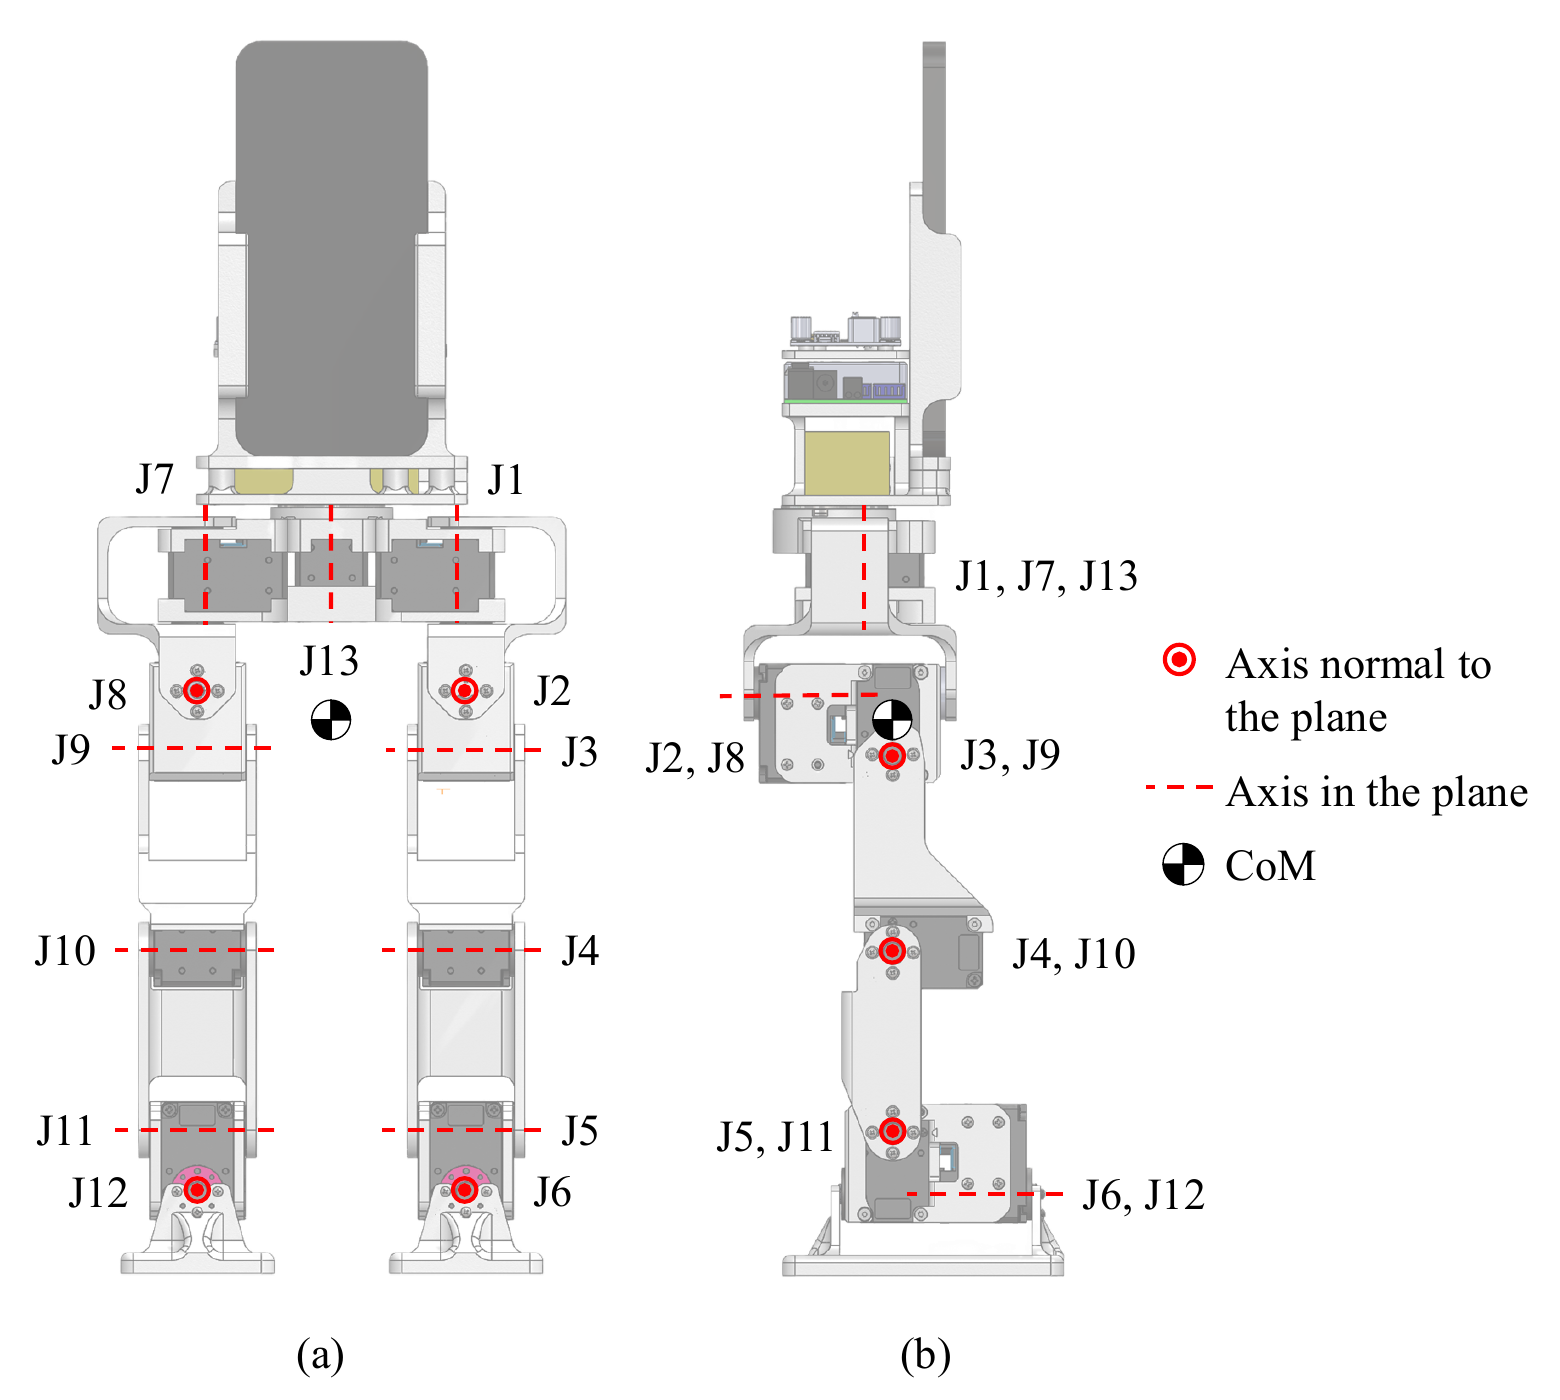
Construir un robot con forma humana suele exigir piezas caras para ver el entorno y coordinar los movimientos. Frente a esa barrera, la iniciativa abierta PhoneBot plantea otra vía: reutilizar un teléfono inteligente de los que ya se venden en las tiendas como pieza principal para percibir el mundo y hacer los cálculos.
Un cuerpo modular que aprovecha el móvil
El robot mide 48,3 centímetros de alto y pesa 1,8 kilogramos en total, teléfono incluido. Las piezas del cuerpo cuestan unos 400 dólares, sin contar el precio del móvil.
El teléfono aporta su cámara y su unidad de medición inercial. Esa unidad, conocida por las siglas IMU, es el conjunto de sensores que ya lleva el móvil para saber cómo está orientado y si se mueve o se inclina. Con esos datos, la aplicación del teléfono puede seguir objetos con la cámara, orientarse en un espacio mientras construye un mapa de ese espacio (una técnica llamada SLAM), decidir cómo debe caminar el robot y atender a quien lo usa. Si hace falta, también puede recurrir a servicios en la nube, es decir, a cálculos hechos en ordenadores remotos a través de internet.
Sin cables entre el móvil y el cuerpo
El teléfono no tiene que enchufarse al robot. Las órdenes y las respuestas viajan por Wi-Fi hasta un ordenador pequeño montado en el cuerpo. Según la web del proyecto, esa separación facilita usar distintos modelos de móvil.
Ese ordenador interno no decide cómo caminar: recibe del teléfono la posición que debe adoptar cada articulación y se la pasa a los motores. El robot tiene 13 articulaciones motorizadas: seis en cada pierna y una en el torso, que permite girar el tronco. Los motores son servomotores DYNAMIXEL XL430-W250-T, un tipo de motor que puede colocarse en un ángulo concreto y avisar de en qué posición está.
La comunicación con esos motores pasa por un adaptador llamado U2D2, conectado por USB, y por un bus TTL, un cableado sencillo por el que viajan las órdenes a los motores. El ordenador interno recoge a su vez la posición, la velocidad y el par de cada motor —el par es la fuerza con la que gira— y también las órdenes de un mando inalámbrico, y lo envía todo de vuelta al teléfono.
La electricidad del cuerpo va aparte de la batería del móvil. Una batería de tres celdas, llamada 3S, alimenta los motores. Un convertidor de corriente continua baja esa tensión a 5 voltios para el ordenador interno.
Planos y guía de montaje en abierto
El proyecto publica los planos del robot (archivos de diseño asistido por ordenador, o CAD, en formatos Onshape y STEP), las piezas listas para imprimir, la lista de materiales con cantidades y precios, y tutoriales de montaje en vídeo o por escrito.
Esos materiales se publican con la licencia Creative Commons Atribución-NoComercial 4.0 Internacional (CC BY-NC 4.0). Permite copiarlos, compartirlos y adaptarlos para usos no comerciales, siempre que se cite la autoría, se enlace la licencia, se conserven los avisos y se indiquen los cambios. El uso comercial necesita permiso aparte de quienes tienen los derechos. Los materiales de terceros siguen sujetos a sus propias licencias, y los archivos se ofrecen tal cual, sin garantía.