Ciencia y Tecnología · Proyecto
TwinX: los dos robots que se transforman uniéndose con un cable
Un equipo de la Universidad de Tokio crea dos pequeñas máquinas con ruedas que pueden trabajar a distancia o juntarse tirando de una cuerda para formar un robot más grande.
En robótica existe una rama dedicada a los «robots modulares», máquinas compuestas por varias piezas independientes que encajan entre sí para formar un robot más grande. El problema habitual de estos sistemas es que, cuando las piezas se separan para trabajar por su cuenta, pierden toda conexión física y dejan de ayudarse.
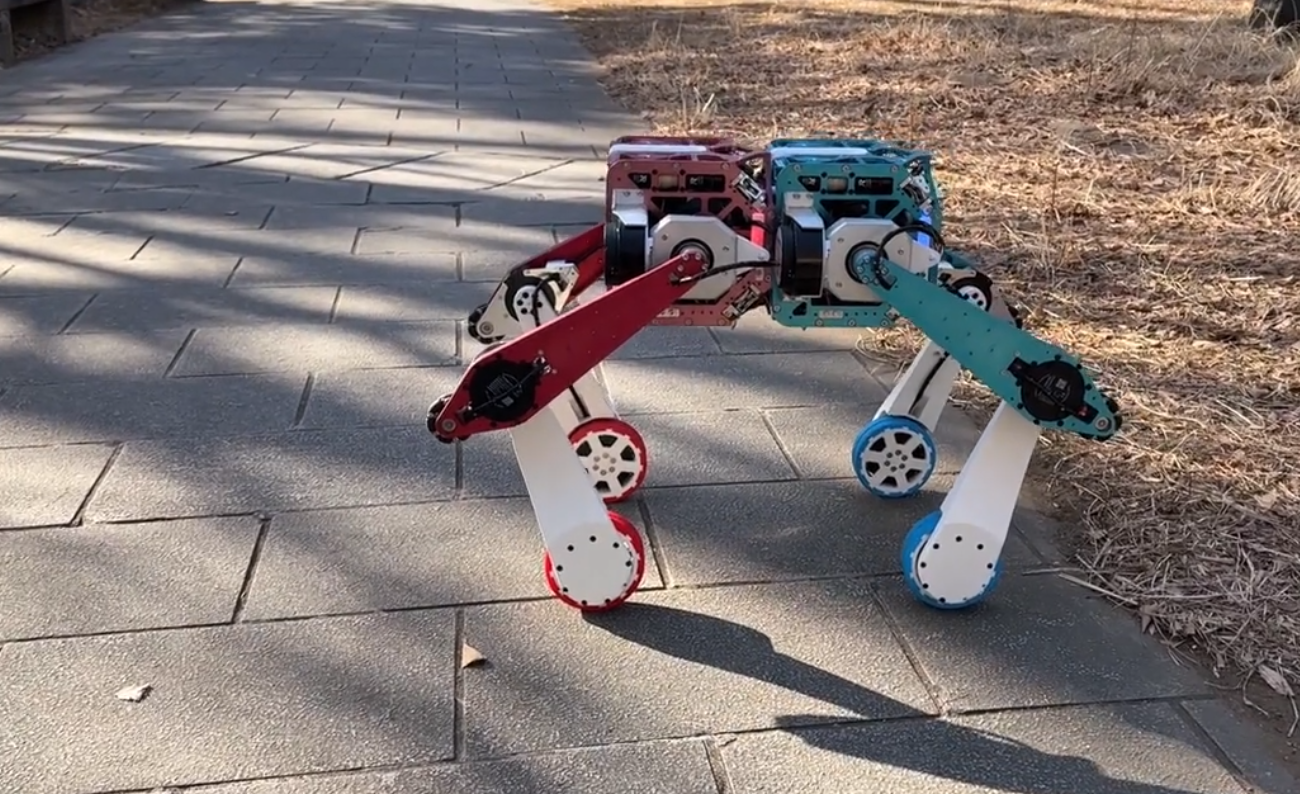
Para solucionar esto, investigadores del JSK Robotics Laboratory de la Universidad de Tokio han presentado TwinX. Se trata de un proyecto formado por dos robots idénticos con ruedas y patas (bautizados como WiXus-Blue y WiXus-Red) que están unidos en todo momento por un cable que se enrolla y desenrolla según convenga.
Un único cable para juntarse o colaborar a distancia
La gran novedad de TwinX es que ese cable sirve para dos cosas muy distintas: ayuda a que los robots cooperen cuando están separados y, a la vez, actúa como el cierre que los mantiene firmemente unidos cuando deciden fusionarse.
Cuando los dos robots necesitan formar un solo cuerpo, uno de ellos (WiXus-Blue) enrolla el cable con un motor interno para atraer a su compañero (WiXus-Red). Para no perderse en el camino, el robot que avanza utiliza una cámara para enfocar una marca visual situada en el otro cuerpo y colocarse en la posición correcta.
Al juntarse, unas piezas metálicas que hacen de guía encajan en unos huecos preparados al efecto. El cable se tensa con fuerza y esa presión continua mantiene a ambos bloques unidos de manera sólida, sin necesidad de complejos cerrojos mecánicos.
Tres formas distintas de funcionar juntos
Cada robot tiene dos caras preparadas para acoplarse, llamadas cara A y cara B. Dependiendo de qué caras decidan juntar, el robot resultante adopta una forma y una función diferentes:
- Modo de cuatro patas (unión cara A con cara A): los dos robots se combinan para crear una máquina de cuatro patas con ruedas en los extremos. En este modo pueden superar terrenos difíciles, caminar sobre hierba, bajar escaleras o subir bordillos.
- **Modo de giro total o swerve drive (unión cara B con cara B):** las cuatro ruedas pueden orientarse hacia cualquier dirección por separado, lo que permite al conjunto deslizarse de forma muy ágil por suelos lisos.
- Modo manipulador móvil (unión cara B con cara A): uno de los robots se coloca encima del otro. El de abajo utiliza dos ruedas para desplazarse como si fuera un carrito, mientras que el robot de arriba usa sus extremidades como brazos para manipular objetos, algo que los investigadores demostraron utilizándolo para recoger basura.
Para coordinar los movimientos cuando están unidos como un cuadrúpedo, los dos robots comparten información mediante conexión wifi y utilizan un programa entrenado previamente mediante simulaciones por ordenador.
Trabajo en equipo sin soltar la cuerda
Cuando la misión requiere cubrir más espacio, el cable se desenrolla y los robots se separan. En ese momento, cada uno pasa a funcionar como un vehículo independiente de dos ruedas, pero el cable sigue activo.
Según detallan los investigadores en su estudio, mantener esta conexión flexible les permite coordinarse para realizar tareas que un solo robot no podría hacer: pueden rodear cajas u otros objetos usando la cuerda como si fuera un lazo, enganchar elementos para arrastrarlos o tensar el cable para transmitir fuerza de un robot a otro y ayudarse mutuamente en caso de dificultad.